

Артикул: 361-251
Модель: ЕТН-41(1С)
Секция: Дополнительная
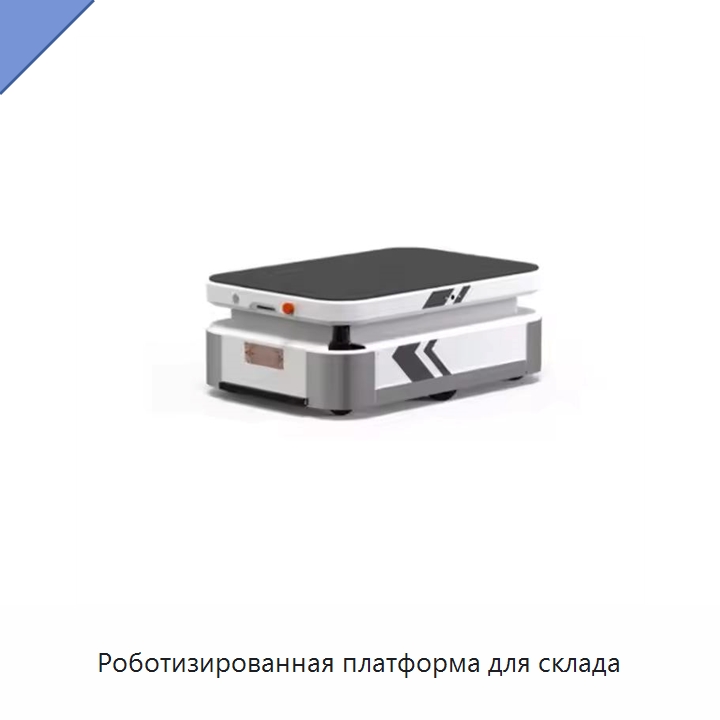
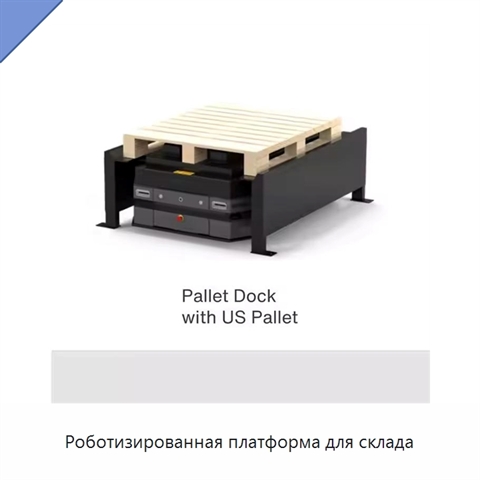
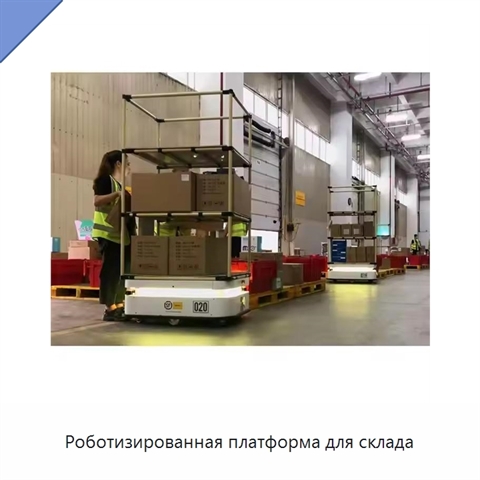
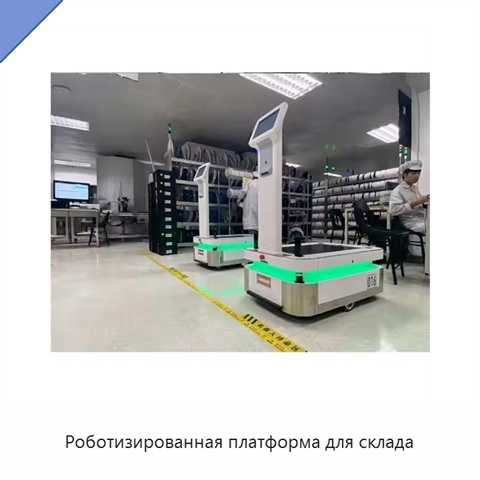
Роботизированная платформа для склада
Роботизированная платформа для склада использует метод навигации на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм. *
Задать вопрос Искать на Baidu
*) Описание оборудования дано в том виде, в котором его подготовил иностранный производитель. Техническая и эстетическая доработка текста уже в планах инженеров отдела 91Т. Скоро мы уточним терминологию и технические характеристики, проверим нюансы и доработаем текст так, чтобы описание ЕТН-41(1С) было исчерпывающим, а назначение и возможности оборудования — понятными и доступными. Если ждать не хочется — напишите нам вопрос прямо сейчас.
Какую задачу решает роботизированная платформа
Роботизированная платформа предназначена для применения в системах умного склада.
Характеристики ЕТН-41(1С)
Модель (по базе 91Т)ЕТН-41(1С)
Позиционирование по направляющей±10 мм
Метод навигациина основе визуальных данных и лидара
Позиционирование при остановке±5 мм
Роботизированная платформа - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации ЕТН-41(1С) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации ЕТН-41(1С) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Дата актуализации информации: 02.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали Роботизированная платформа, также смотрели:
 +3 фото
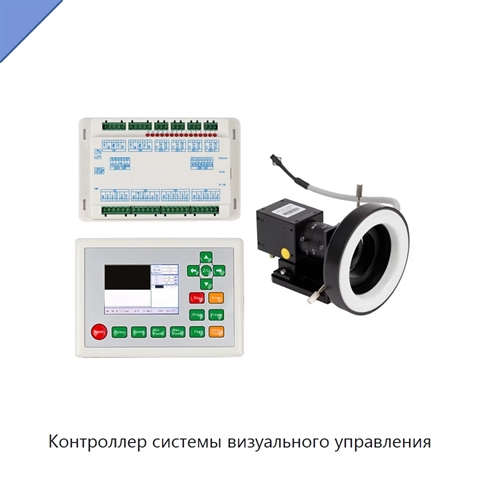
Контроллер системы визуального управления
Модель: ХИШ-92(7Ж)
Контроллер системы визуального управления работает на платформе управления движением и поддерживает алгоритмы распознавания графических изображений и позиционирования. Он формирует сигнал управления лазером и обеспечивает регулируемое аналоговое напряжение в диапазоне 0–5 В. Частота ШИМ составляет о
 +5 фото
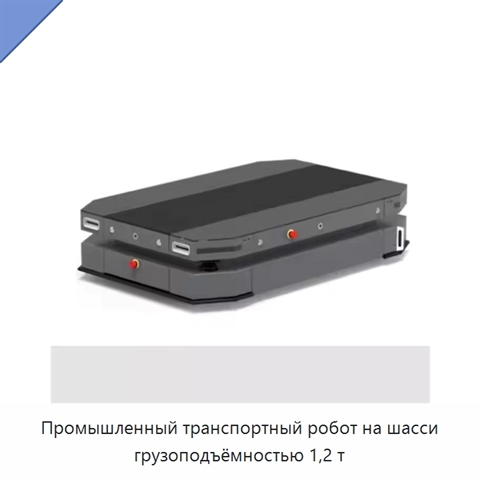
Промышленный транспортный робот на шасси грузоподъёмностью 1,2 т
Модель: ПФА-42(2Я)
Промышленный транспортный робот на шасси предназначен для перемещения материалов. Грузоподъёмность составляет 1,2 т. Позиционирование по направляющей имеет точность ±10 мм, а позиционирование при остановке — ±5 мм. Для навигации используются визуальные данные и лидар.
 +2 фото
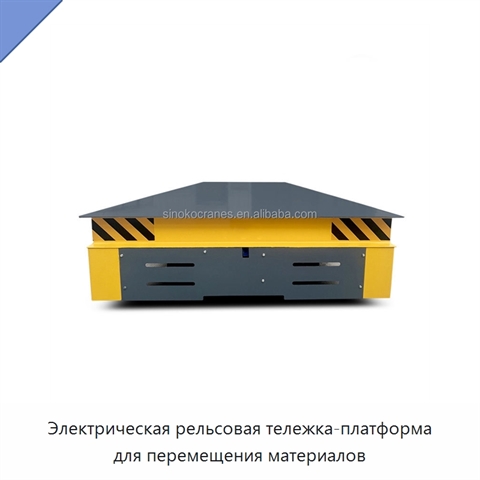
Электрическая рельсовая тележка-платформа для перемещения материалов
Модель: ЭМЖ-41(8К)
Конструкция тележки-платформы выполнена из стали.
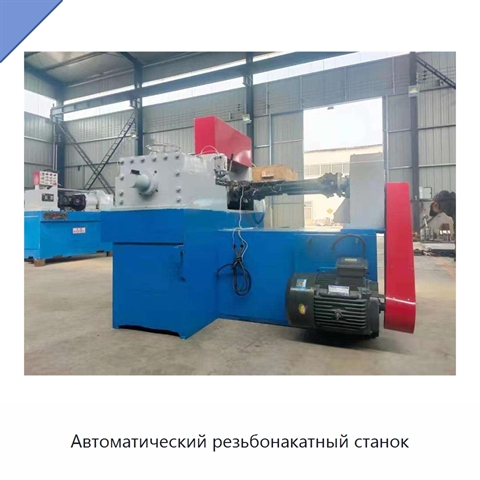
Автоматический резьбонакатный станок
Модель: НТУ-74(2Т)
Резьбонакатный станок формирует резьбовой профиль с высокой точностью и малыми допусками, обеспечивая точную посадку и функциональность готовых болтов, винтов и крепёжных деталей. Высокая скорость работы сокращает продолжительность циклов по сравнению с традиционными способами нарезания резьбы. Проч